功放控制
📎 原始文档:https://www.kdocs.cn/l/cns0gXQfFhz0 功放控制
需要添加两个文件
user_pa.c
#include "user_pa.h"
#include "gpio.h"
#include "app_core.h"
#include "app_action.h"
#include "app_main.h"
#include "app_task.h"
//#include "mic2dac.h"
bool pa_sys_automute;
void user_pa_in_service(u8 cmd);
void user_normal_pa_in_service(void);
static u16 user_pa_timer = 0;
static bool mute_flag = PA_MUTE;
void set_pa_sys_automute(bool mute)
{
    pa_sys_automute = mute;
}

bool get_pa_sys_automute(void)
{
    return pa_sys_automute;
}

bool get_mute_flag(void)
{
    return (mute_flag == PA_UMUTE)?true:false;
}

void io_strl(u8 cmd)
{
        switch (cmd) {
        case PA_MUTE:
            if(mute_flag != PA_MUTE)
            {
                printf("PA_MUTE\n");
                mute_flag = PA_MUTE;
                gpio_set_pull_up(MUTE_PIN, 0);
                gpio_set_pull_down(MUTE_PIN, 0);
                gpio_set_direction(MUTE_PIN, 0);
                gpio_direction_output(MUTE_PIN,MUTE_MODE);
                if(user_pa_timer)
                {
                    sys_timer_del(user_pa_timer);
                    user_pa_timer = 0;
                }
            }
            break;
        case PA_UMUTE:
            if(mute_flag != PA_UMUTE)
            {
                printf("PA_UMUTE\n");
                mute_flag = PA_UMUTE;
                gpio_set_pull_up(MUTE_PIN, 0);
                gpio_set_pull_down(MUTE_PIN, 0);
                gpio_set_direction(MUTE_PIN, 0);
                gpio_direction_output(MUTE_PIN,!MUTE_MODE);
                 if(user_pa_timer)
                 {
                     sys_timer_del(user_pa_timer);
                     user_pa_timer = 0;
                 }
                 user_pa_timer = sys_timer_add(NULL,user_normal_pa_in_service,1000);
            }
            break;
        case PA_CLASS_D:
            printf("PA_CLASS_D\n");
            break;
        case PA_CLASS_AB:
            printf("PA_CLASS_AB\n");
            break;
        case PA_INIT:
            gpio_set_pull_up(MUTE_PIN, 0);
            gpio_set_pull_down(MUTE_PIN, 0);
            gpio_set_direction(MUTE_PIN, 0);
            gpio_direction_output(MUTE_PIN,MUTE_MODE);
            if(user_pa_timer)
            {
                sys_timer_del(user_pa_timer);
                user_pa_timer = 0;
            }
            break;
        default:
            break;
        }
}
extern APP_VAR app_var;
void user_pa_in_service(u8 cmd)
{
    printf("%s %d\n",__func__,cmd);
    bool mute;
    // switch (cmd)
    // {
    // case STATE_AUTOMUTE:
    //     {
    //         mute = get_pa_sys_automute();
    //         if(app_check_curr_task(APP_BT_TASK))
    //         {
    //             extern bool user_bt_dec_runing(void);
    //             if(user_bt_dec_runing())
    //             {
    //                 mute = 0;
    //             }else{
    //                 mute = 1;
    //             }
    //         }
    //     }
    //     break;
    // case STATE_DEC_CHANGE:
    // case STATE_NORMAL:
    //     {
    //         mute = get_pa_sys_automute();
    //         if(app_check_curr_task(APP_BT_TASK))
    //         {
    //             extern bool user_bt_dec_runing(void);
    //             if(user_bt_dec_runing())
    //             {
    //                 mute = 0;
    //             }else{
    //                 mute = 1;
    //             }
    //         }
    //     }
    //     break;
    // case STATE_TONE_CHANGE:
    //     {
    //         mute = get_pa_sys_automute();
    //         if(app_check_curr_task(APP_BT_TASK))
    //         {
    //             extern bool user_bt_dec_runing(void);
    //             if(user_bt_dec_runing())
    //             {
    //                 mute = 0;
    //             }else{
    //                 mute = 1;
    //             }
    //         }
    //     }
    //     break;
    // default:
    //     break;
    // }
    mute = get_pa_sys_automute();
    if(cmd != STATE_AUTOMUTE)
    {
        if(app_check_curr_task(APP_BT_TASK))
        {
            extern bool user_bt_dec_runing(void);
            if(user_bt_dec_runing())
            {
                mute = 0;
            }else{
                mute = 1;
            }
        }
    }
    if(cmd == STATE_MIC_CLOSE)
    {
        mute = 1;
    }
    /*******************************mute*******************************/
    // if(!app_var.music_volume){
    //     // puts(">> L\n");
    //     printf("!app_var.music_volume\n");
    //     mute = 1;
    // }
    /*******************************umute*******************************/
    extern int tone_get_status(void);
    if(tone_get_status()){
        mute = 0;
        printf("tone_get_status\n");
    }
    //if(get_mic2dac_status() == MIC2DAC_STATUS_START)
    //{
    //    printf("get_mic2dac_status() == MIC2DAC_STATUS_START\n");
    //   mute = 0;
    //}

    printf(">>>>>>>>>>>  mute flag %d\n",mute);
    if(mute){
        io_strl(PA_MUTE);
    }else{
        io_strl(PA_UMUTE);
    }
}

void user_normal_pa_in_service(void)
{
    user_pa_in_service(STATE_NORMAL);
}
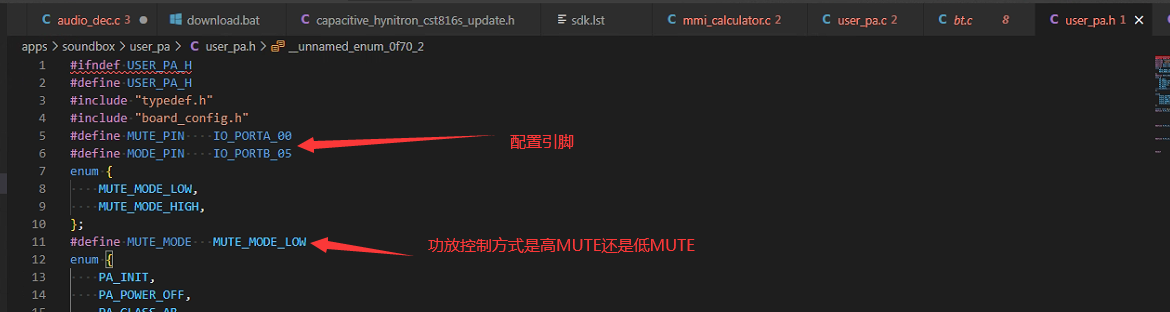
user_pa.h
#ifndef USER_PA_H
#define USER_PA_H
#include "typedef.h"
#include "board_config.h"
#define MUTE_PIN    IO_PORTA_00
#define MODE_PIN    IO_PORTB_05
enum {
    MUTE_MODE_LOW,
    MUTE_MODE_HIGH,
};
#define MUTE_MODE   MUTE_MODE_LOW
enum {
    PA_INIT,
    PA_POWER_OFF,
    PA_CLASS_AB,
    PA_CLASS_D,
    PA_MUTE,
    PA_UMUTE,
};

enum{
    STATE_AUTOMUTE,
    STATE_DEC_CHANGE,
    STATE_TONE_CHANGE,
    STATE_NORMAL,
    STATE_MIC_CLOSE,
};

extern void io_strl(u8 cmd);
#define M_PA_IO_H_LEVEL(GPIO)                   do{ \
                                                    gpio_set_direction(GPIO,0);\
                                                    gpio_set_pull_down(GPIO,0);\
                                                    gpio_set_pull_up(GPIO,0);\
                                                    gpio_set_die(GPIO,1);\
                                                    gpio_set_output_value(GPIO,1);\
                                                } while(0)

#define M_PA_IO_L_LEVEL(GPIO)                   do{ \
                                                    gpio_set_direction(GPIO,0);\
                                                    gpio_set_pull_down(GPIO,0);\
                                                    gpio_set_pull_up(GPIO,0);\
                                                    gpio_set_die(GPIO,1);\
                                                    gpio_set_output_value(GPIO,0);\
                                                } while(0)
#define M_PA_IO_R_LEVEL(GPIO)                   do{ \
                                                    gpio_set_direction(GPIO,1);\
                                                    gpio_set_pull_down(GPIO,0);\
                                                    gpio_set_pull_up(GPIO,0);\
                                                    gpio_set_die(GPIO,1);\
                                                    gpio_set_output_value(GPIO,0);\
                                                } while(0)
#endif
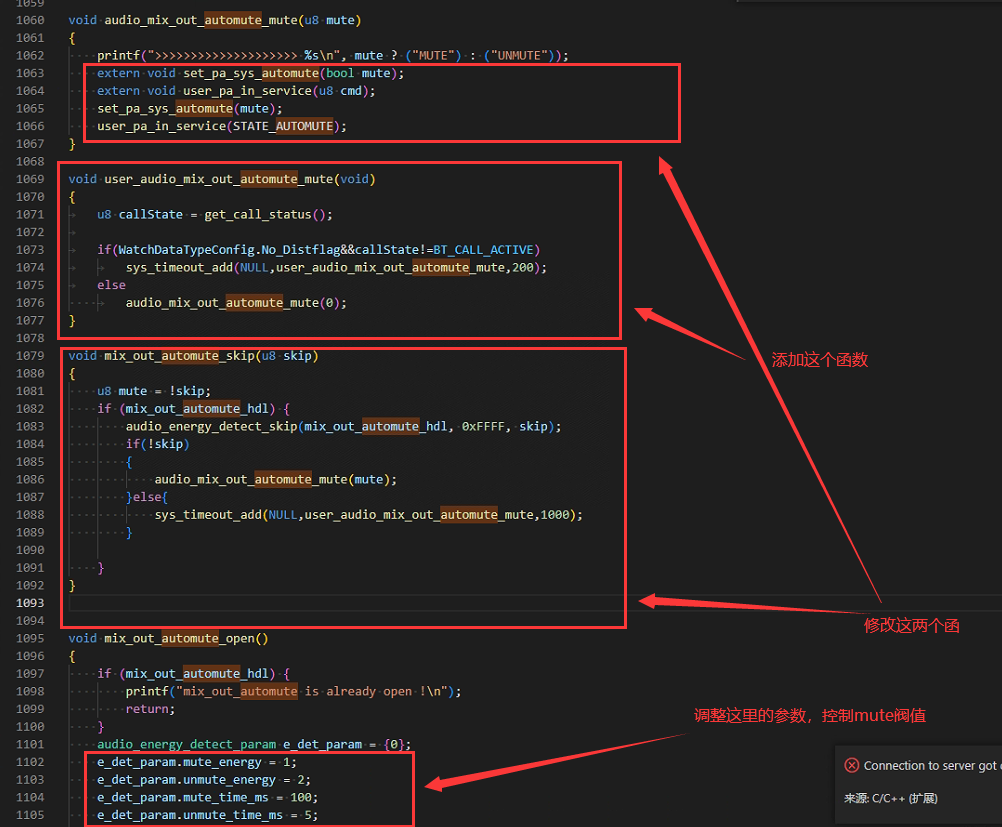
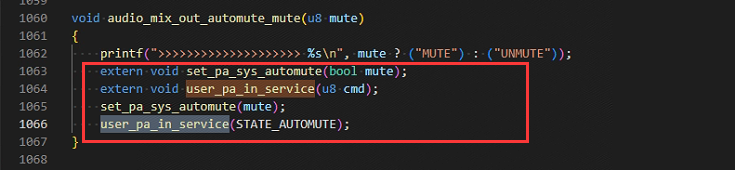
自动mute功能
#define AUDIO_OUTPUT_AUTOMUTE       ENABLE //打开自动mute board_xxx.h

////////////////////////////////////////////////////////
void audio_mix_out_automute_mute(u8 mute) //修改这个函数 audio_dec.c
{
    printf(">>>>>>>>>>>>>>>>>>>> %s\n", mute ? ("MUTE") : ("UNMUTE"));
    extern void set_pa_sys_automute(bool mute);
    extern void user_pa_in_service(u8 cmd);
    set_pa_sys_automute(mute);
    user_pa_in_service(STATE_AUTOMUTE);
}
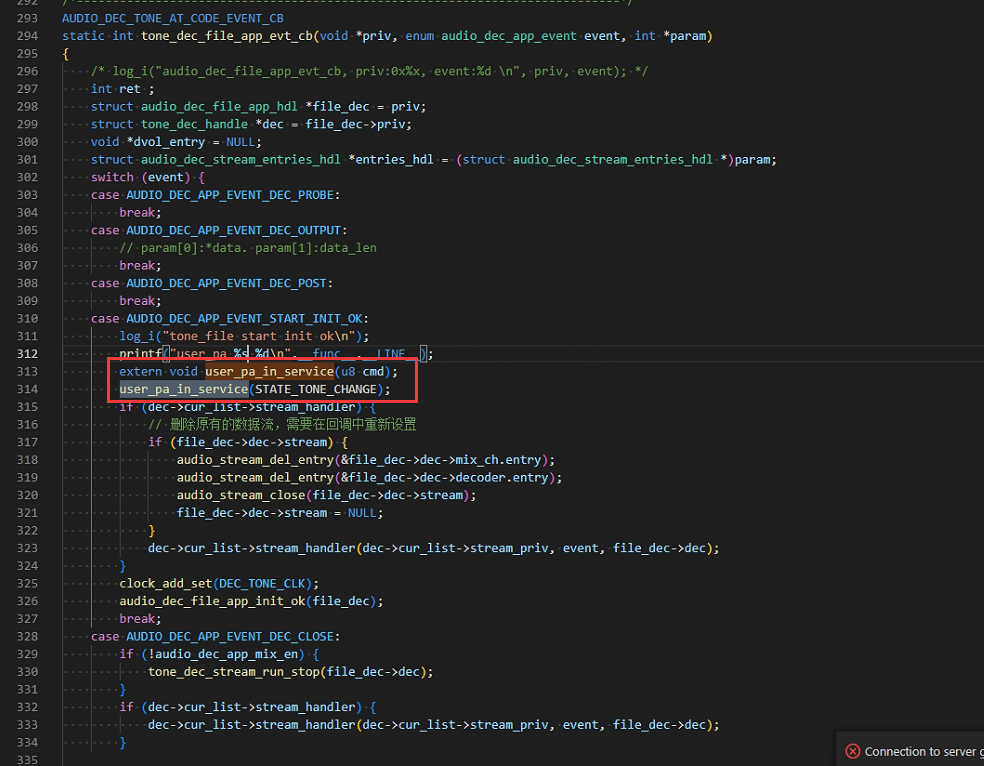
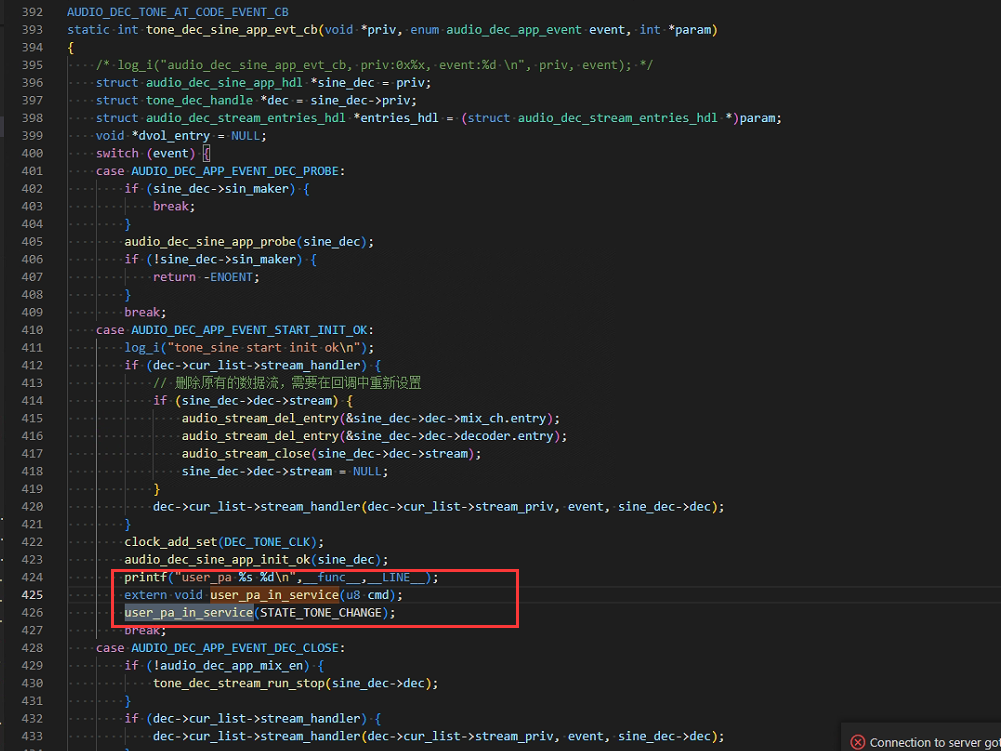
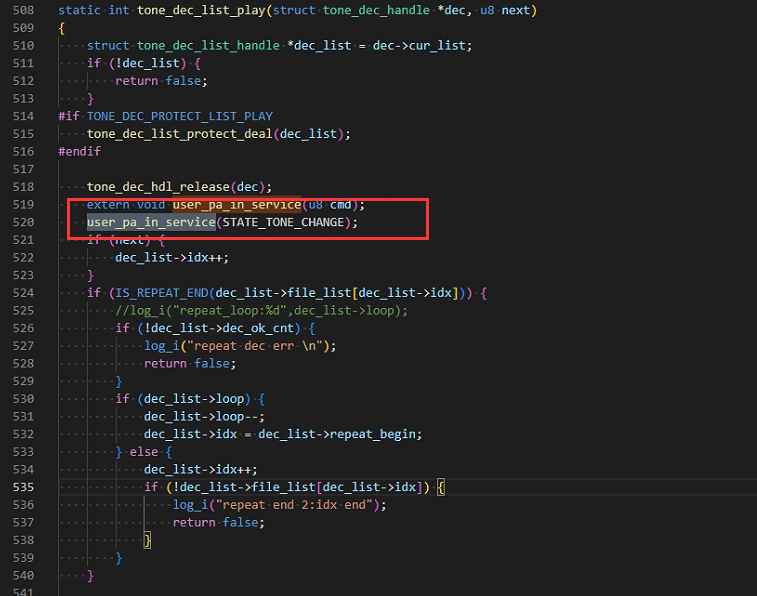
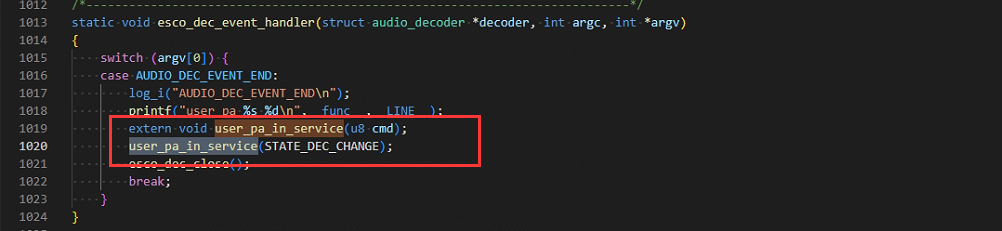
 提示音相关控制
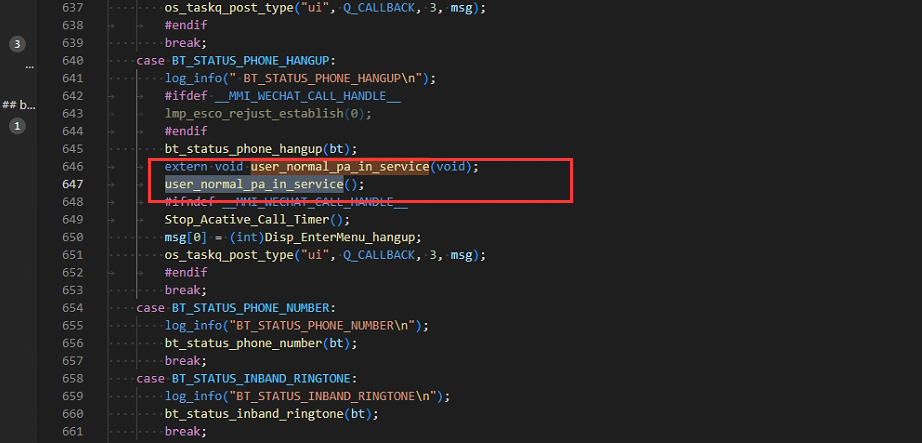
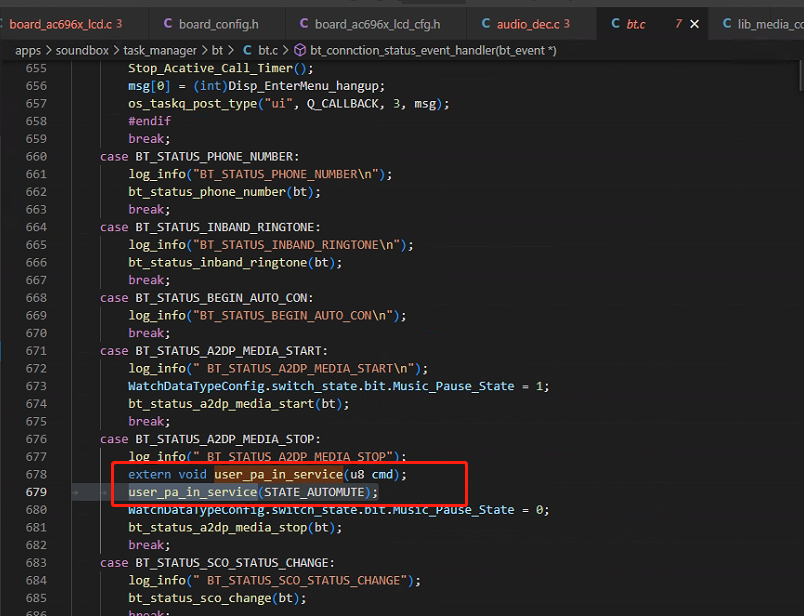
 蓝牙相关控制
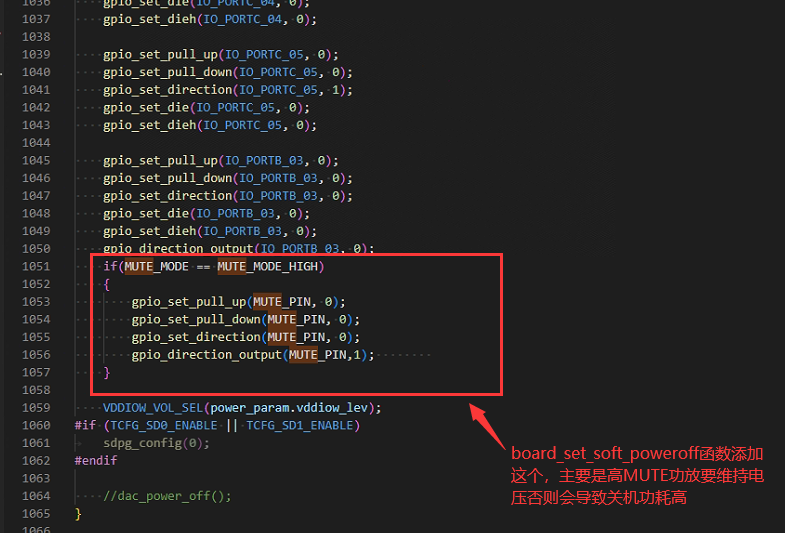
功放引脚配置